

多智能体面临故障与节约通信如何实现同步?
 2026-07-23
 1053

现代科技中,由多个机器人或传感器组成的“多智能体系统”已经被广泛应用于各种领域,比如无人机编队、智能电网和无线传感器网络等。这些系统中最基本核心的一个任务就是“同步问题”,让网络中所有的个体能够通过信息交换,步调一致地达到相同的状态或输出。
要让独立的机器实现完美的团队协作,面临着不少现实的挑战:
持续通信的成本过高:过去的研究基于一种理想假设,即这些智能体之间时刻都在通过共享网络进行无间断的连续通信。但在现实中,通信网络的计算、通信和数据存储能力都是有限的。如果按照固定的周期频繁采样和传输数据,不仅会造成通信通道的拥堵,还会严重浪费有限的网络资源。
突发故障与“蒙眼”工作:实际的系统运行中,机器的执行部件可能会突发故障,这不仅会削弱系统性能,甚至可能导致整个系统失去稳定性。另外,系统很多时候无法获取其他机器人的“全状态”(即所有运行数据无法直接测量),这给控制器带来了极大的难度。
为了解决上述问题,研究人员设计了一套完全分布式的控制方法,将多种先进的控制技术巧妙地融合在一起:
事件触发控制(Event-Triggered Control, ETC):为了打破传统的连续沟通模式,研究者引入了事件触发机制。就像给机器人们设定了一个规则:平时保持沉默,只有当系统内部的测量误差达到设定的“阈值”时,触发事件并进行通信更新。文章还设计了一种分布式自适应事件触发条件,包含状态和时间相关的阈值参数,能够在线进行自动调整,且不需要知道整个网络的全局信息(比如网络规模或拓扑特征值)。
基于观测器的自适应容错控制(Fault-Tolerant Control, FTC):既然无法直接看到机器的全状态,研究人员给每个智能体配备了动态“观测器”,用来预估无法直接测量的状态数据。结合自适应容错控制算法,即使某些机器的执行器出现未知故障,系统也能在线调整参数,自动校正故障带来的影响。
从“不连续”到“连续”的控制器平滑升级:研究者最初设计的是包含非线性环节的不连续控制器,在实际设备的开关器件中可能会引发不良的“抖振现象”。为了解决这个问题,引入了与状态相关的边界层,进一步开发了改进版的连续非线性控制器,有效克服了抖振问题。
为了验证这套算法的实际效果,论文中展示了具体的计算机模拟实验和机器人案例:
案例一:6个智能体的数值模拟


在这个实验中,研究人员模拟了一个包含6个智能体节点的网络,并在部分节点中人为加入了乘性故障。如图2(6个智能体的触发时刻)所示,各个智能体仅仅在稀疏的特定时刻进行了数据交换,大幅减少了控制器的更新频率和通信压力。图3(多智能体系统中不同状态的演变)展示了尽管系统遭遇了部分故障且没有连续通信,这6个智能体的两种状态最终平稳地汇聚到了同一个值,完美实现了同步。
案例二:3个移动机器人的实际追踪
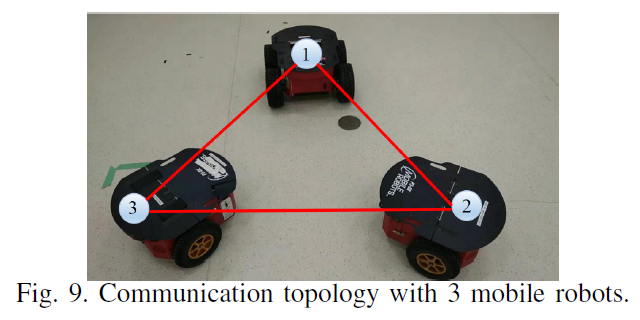


为了进一步贴近实际应用,研究者以3个移动机器人为对象进行测试。通信关系参考图9(3个移动机器人的通信拓扑)。在这个场景里,机器人1作为目标轨迹的引导者,机器人2和机器人3负责实时追踪。从文献的图10(实验中3个移动机器人的轨迹)可以看出,三者的运动轨迹表现出了极好的协同性。此外,图11(3个移动机器人状态的演变)也从数据层面证明了,3个机器人的状态在经历短暂的调整后,最终保持了高度的一致性,实现了稳定的追踪控制。
学者介绍:徐勇,北京理工大学自动化学院教授、博士生导师,国家自然科学基金优秀青年科学基金获得者。主要研究方向包括集群无人系统分布式协同控制、网络化系统攻击检测、安全分析与防御控制,以及强化学习、数据驱动与机器学习等人工智能方法,聚焦无人车/无人机集群路径规划、决策与协同编队控制等问题。
DOI:10.1109/TIE.2020.2967739